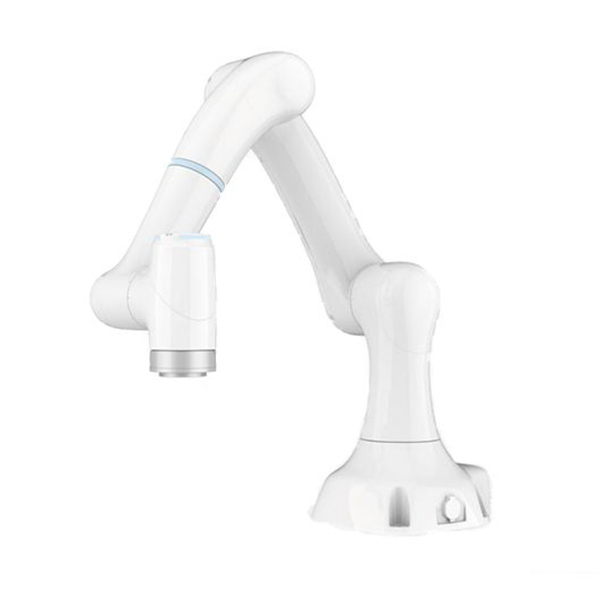
Robot Kolaboratif Seri SR
Parameter Teknis
| SR3 | SR4 | |||
| Spesifikasi | ||||
| Memuat | 3 kg | 4 kg | ||
| Radius kerja | 580 mm | 800 mm | ||
| Beban mati | Sekitar 14 kg | Sekitar 17 kg | ||
| Derajat Kebebasan | 6 sambungan putar | 6 sambungan putar | ||
| MTBF | > 50000 jam | > 50000 jam | ||
| Catu daya | AC-220V/DC 48V | AC-220V/DC 48V | ||
| Pemrograman | Pengajaran seret dan antarmuka grafis | Pengajaran seret dan antarmuka grafis | ||
| Pertunjukan | ||||
| KEKUATAN | Rata-rata | Puncak | Rata-rata | Puncak |
| KONSUMSI | 180 watt | 400 watt | 180 watt | 400 watt |
| Keamanan | Lebih dari 20 fungsi keselamatan yang dapat disesuaikan seperti deteksi tabrakan, dinding virtual, dan mode kolaborasi. | |||
| Sertifikasi | Mematuhi ISO-13849-1, Kat. 3, PL d. ISO-10218-1. Standar Sertifikasi CE Uni Eropa | |||
| Penginderaan gaya, flensa alat | Gaya, xyZ | Momen gaya, xyz | Gaya, xyZ | Momen gaya, xyz |
| Rasio resolusi pengukuran gaya | 0,1N | 0,02 Nm | 0,1N | 0,02 Nm |
| Kisaran suhu operasi | 0~45 ℃ | 0~45 ℃ | ||
| Kelembaban | 20-80% RH (tidak mengembun) | 20-80% RH (tidak mengembun) | ||
| Akurasi relatif kontrol gaya | 0,5N | 0,1 Nm | 0,5N | 0,1 Nm |
| Gerakan | ||||
| Pengulangan | ±0,03 mm | ±0,03 mm | ||
| Sambungan motor | Lingkup pekerjaan | Kecepatan maksimum | Lingkup pekerjaan | Kecepatan maksimum |
| Sumbu 1 | ±175° | 180°/detik | ±175° | 180°/detik |
| Sumbu 2 | -135°~±130° | 180°/detik | -135°~±135° | 180°/detik |
| sumbu3 | -175°~±135° | 180°/detik | -170°~±140° | 180°/detik |
| Sumbu 4 | ±175° | 225°/detik | ±175° | 225°/detik |
| Sumbu 5 | ±175° | 225°/detik | ±175° | 225°/detik |
| Sumbu 6 | ±175° | 225°/detik | ±175° | 225°/detik |
| Kecepatan maksimum di ujung alat | ≤1,5 m/detik | ≤2 m/detik | ||
| Fitur | ||||
| Tingkat Perlindungan IP | IP54 | |||
| Pemasangan robot | Pemasangan pada sudut apa pun | |||
| Port Input/Output Alat | 2DO, 2DI, 2Al | |||
| Antarmuka komunikasi alat | Antarmuka jaringan RJ45 berbasis koneksi Ethernet 100 megabit satu arah | |||
| Catu Daya Input/Output Alat | (1)24V/12V,1A (2)5V, 2A | |||
| Port I/O Universal Dasar | 4DO, 4DI | |||
| Antarmuka komunikasi dasar | Ethernet 2 Arah/LP 1000Mb | |||
| Catu daya keluaran dasar | 24V, 2A | |||
Aplikasi Produk
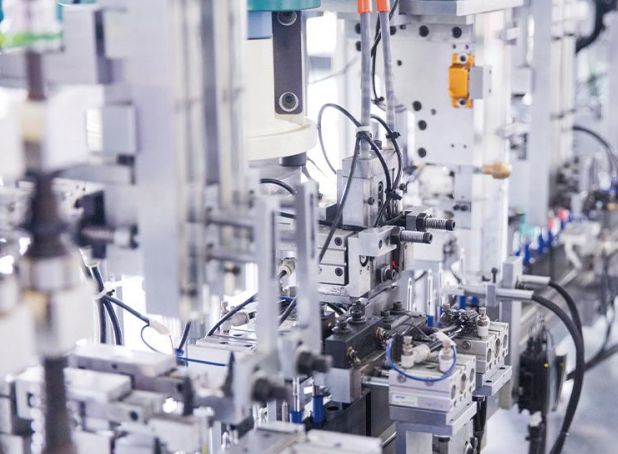
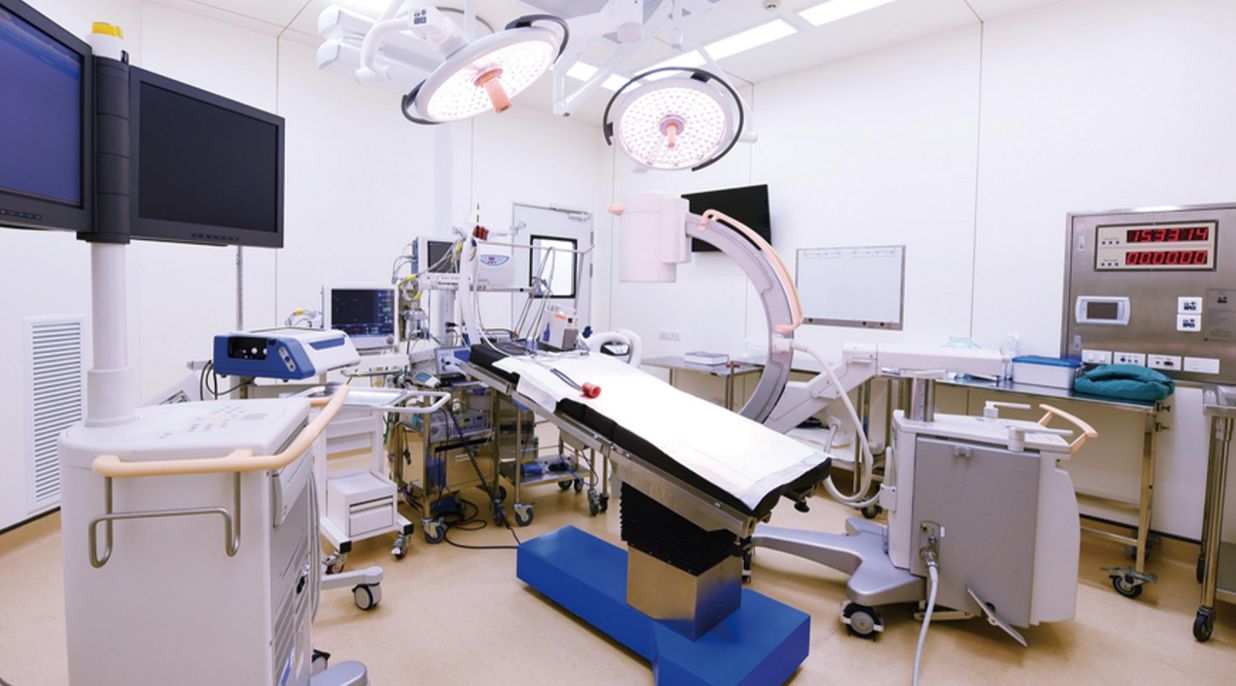
Robot kolaboratif fleksibel x Mate telah banyak digunakan di bidang otomotif dan suku cadang, 3C dan semikonduktor, pengolahan logam dan plastik, pendidikan penelitian ilmiah, layanan komersial, perawatan medis, dan sebagainya, untuk meningkatkan hasil dan kualitas berbagai industri, mewujudkan produksi fleksibel, dan meningkatkan keselamatan staf.